Physical Intelligence · 피지컬 지능
매니퓰레이션, 촉각 센서·촉각 지능, 파운데이션 로봇 모델, 협업 로봇을 다룹니다. 바리스타봇 · 어묵 패키징 로봇 등 실증 시나리오를 운영합니다.
개요
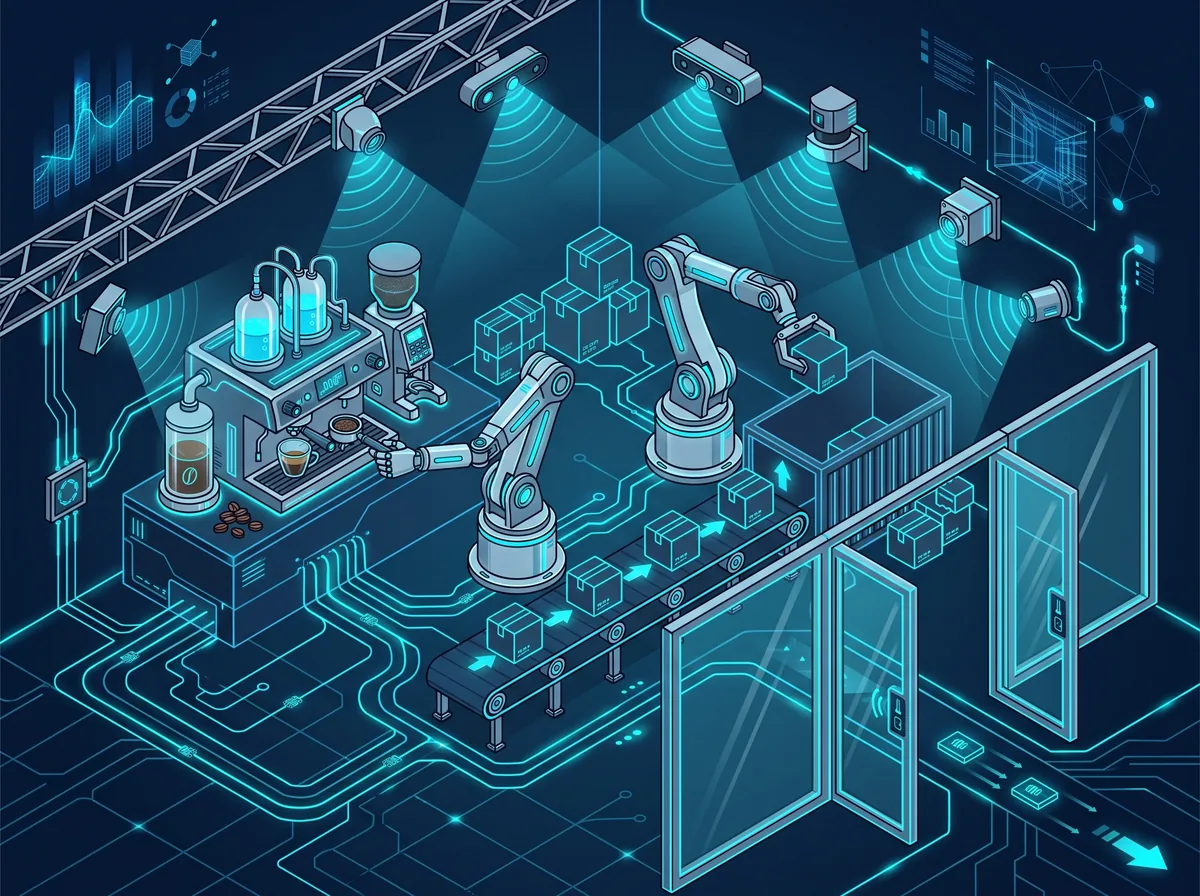
Physical Intelligence(피지컬 지능)는 매니퓰레이션, 촉각 센서·촉각 지능, 파운데이션 로봇 모델, 협업 로봇을 다루는 연구축입니다. 고민감 촉각 센서를 직접 개발해 로봇이 눈으로 보는 것을 넘어 손끝으로 느끼며 섬세한 작업을 수행하도록 하고, VLA(Vision-Language-Action) 모델이 실제 물리 환경과 상호작용하며 정교한 조작 능력을 학습하도록, 바리스타봇·어묵 패키징 로봇 등 산업 현장을 재현한 실증 시나리오를 Physical Intelligence Testbed에서 매일 운영합니다.
핵심 연구 주제
매니퓰레이션
로봇 팔의 파지·조작 태스크를 정교화하고, 실패 케이스를 지속적으로 수집·개선합니다.
촉각 센서 · 촉각 지능
고민감 촉각 센서를 개발하고, 접촉 압력·미끄러짐 신호를 학습해 부드럽고 변형되기 쉬운 물체도 손상 없이 다루는 섬세한 조작에 응용합니다.
파운데이션 로봇 모델
범용 로봇 정책 모델을 다양한 태스크와 환경에 적용하는 방법론을 연구합니다.
협업 로봇(Cobot)
사람과 로봇이 같은 공간에서 안전하게 협업하는 인터랙션 방식을 실증합니다.
실증 시나리오
바리스타 로봇 실증
에스프레소 머신과 연동된 로봇 팔이 음료 제조 전 과정을 수행하며, 정교한 파지·붓기 동작의 정확도를 검증합니다.
어묵 패키징 로봇 실증
실제 식품 제조 현장을 재현해, 불규칙한 형태의 물체를 인식하고 포장하는 매니퓰레이션 태스크를 실증합니다. 고민감 촉각 센서로 파지력을 실시간 조절해 부드러운 어묵도 모양이 망가지지 않게 집어 포장합니다.
협업 로봇 안전 인터랙션
연구원과 로봇이 같은 공간에서 작업할 때의 충돌 회피, 힘 제어, 안전 정지 로직을 실험합니다.
관련 연구 공간